01 / 无人机
多方向画面,交给机载主控
应用场景概念示意
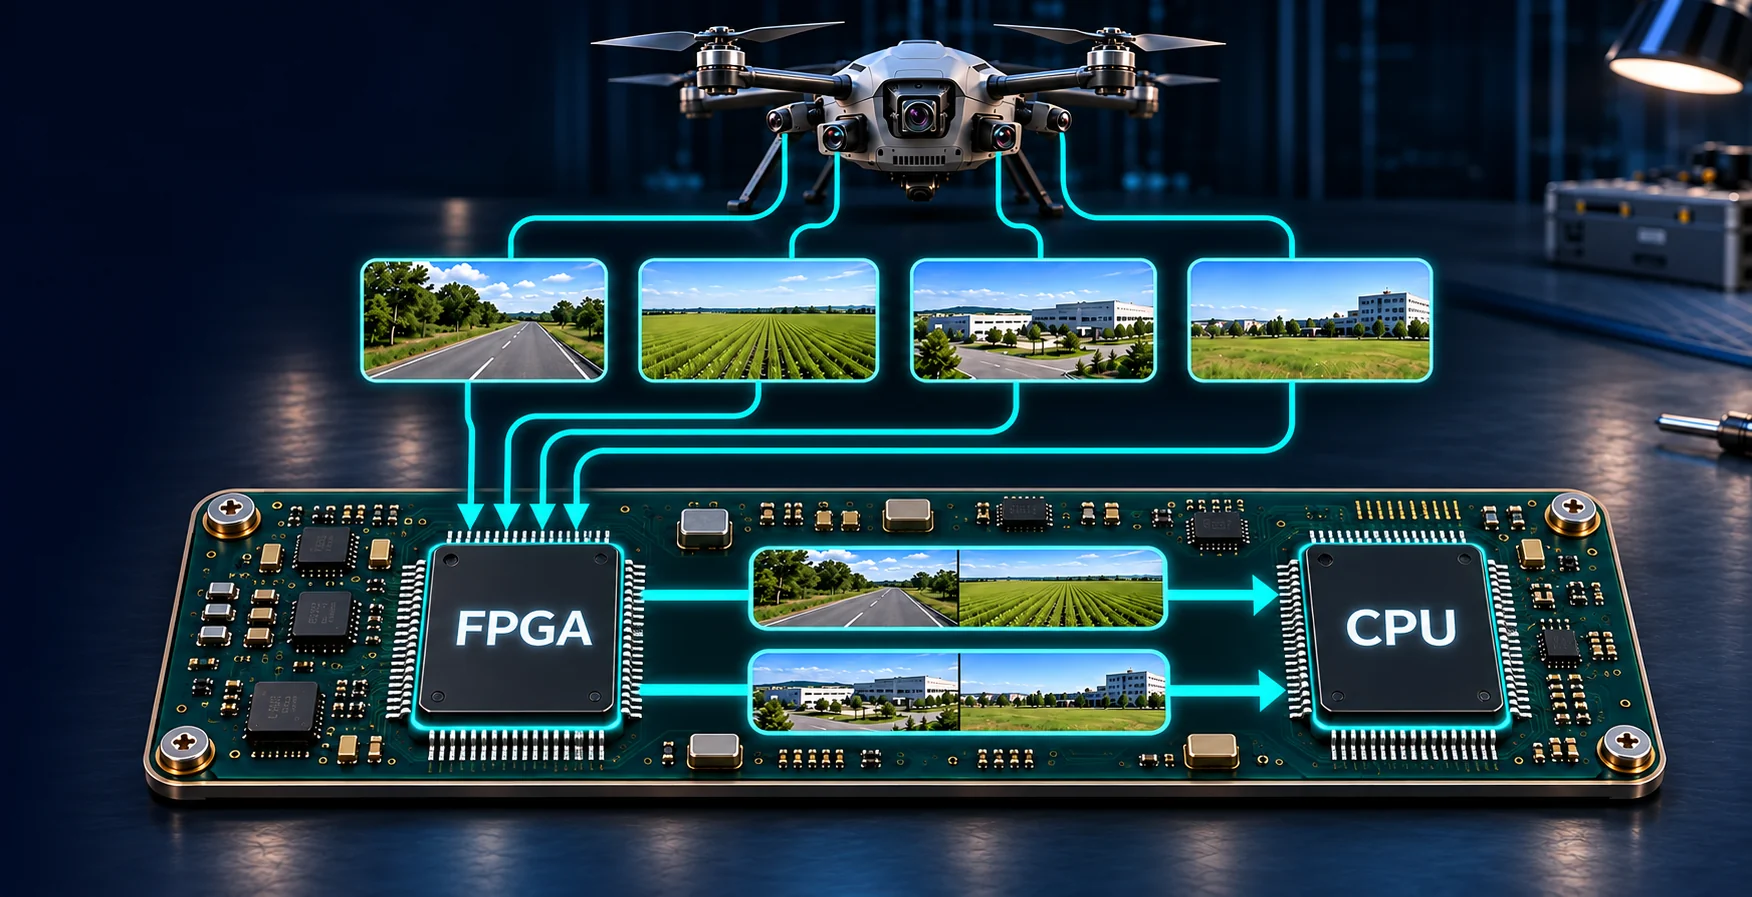
飞行器要同时获取不同方向的画面,而机载主控可用的 CSI 接口有限。图中以 4 路相机为例:先分为两组,组内左右拼接,再由同板 CPU 接收两路组合视频。
- 为何需要多视角
- 前、侧等视角承担不同观察任务,需要同时接入。
- 示意分组
- 示例将 4 路相机按任务分成 2 组,每组 2 路左右拼接。
- 主控收到什么
- 机载 CPU 收到 2 路组合视频,可继续用于感知、记录等处理。
应用方案/多传感器接入与主控桥接 · 01
多路独立视频直接进入主控,常受 CSI 接口数量与带宽限制。
摄像头独立接入;组内画面左右并排,每组一路 MIPI CSI 输出给同板 CPU。
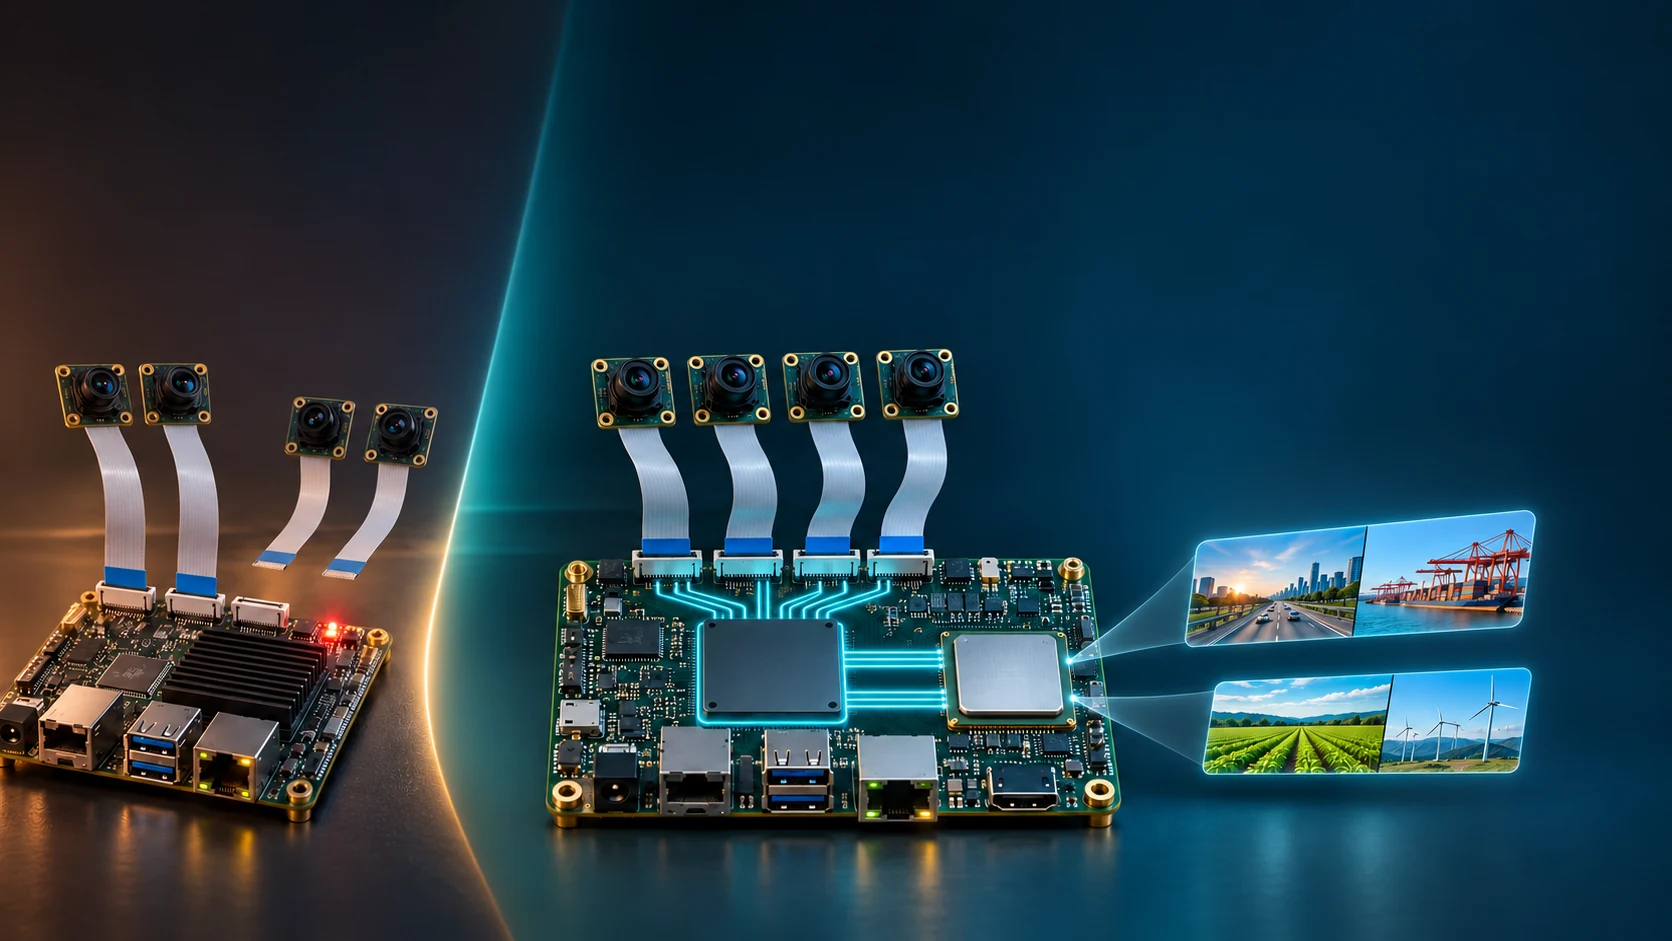
每组只需接收一路组合视频,直接获得一幅左右拼接画面,减少多路采集与同步管理。
应用场景
以下四张图分别用飞行器、穿戴设备、汽车和巡检机器人说明不同的分组方式。图示路数只是例子,实际输入与输出规模按相机模式、CSI 接口、带宽和 FPGA 资源核算。
应用场景概念示意
飞行器要同时获取不同方向的画面,而机载主控可用的 CSI 接口有限。图中以 4 路相机为例:先分为两组,组内左右拼接,再由同板 CPU 接收两路组合视频。
应用场景概念示意
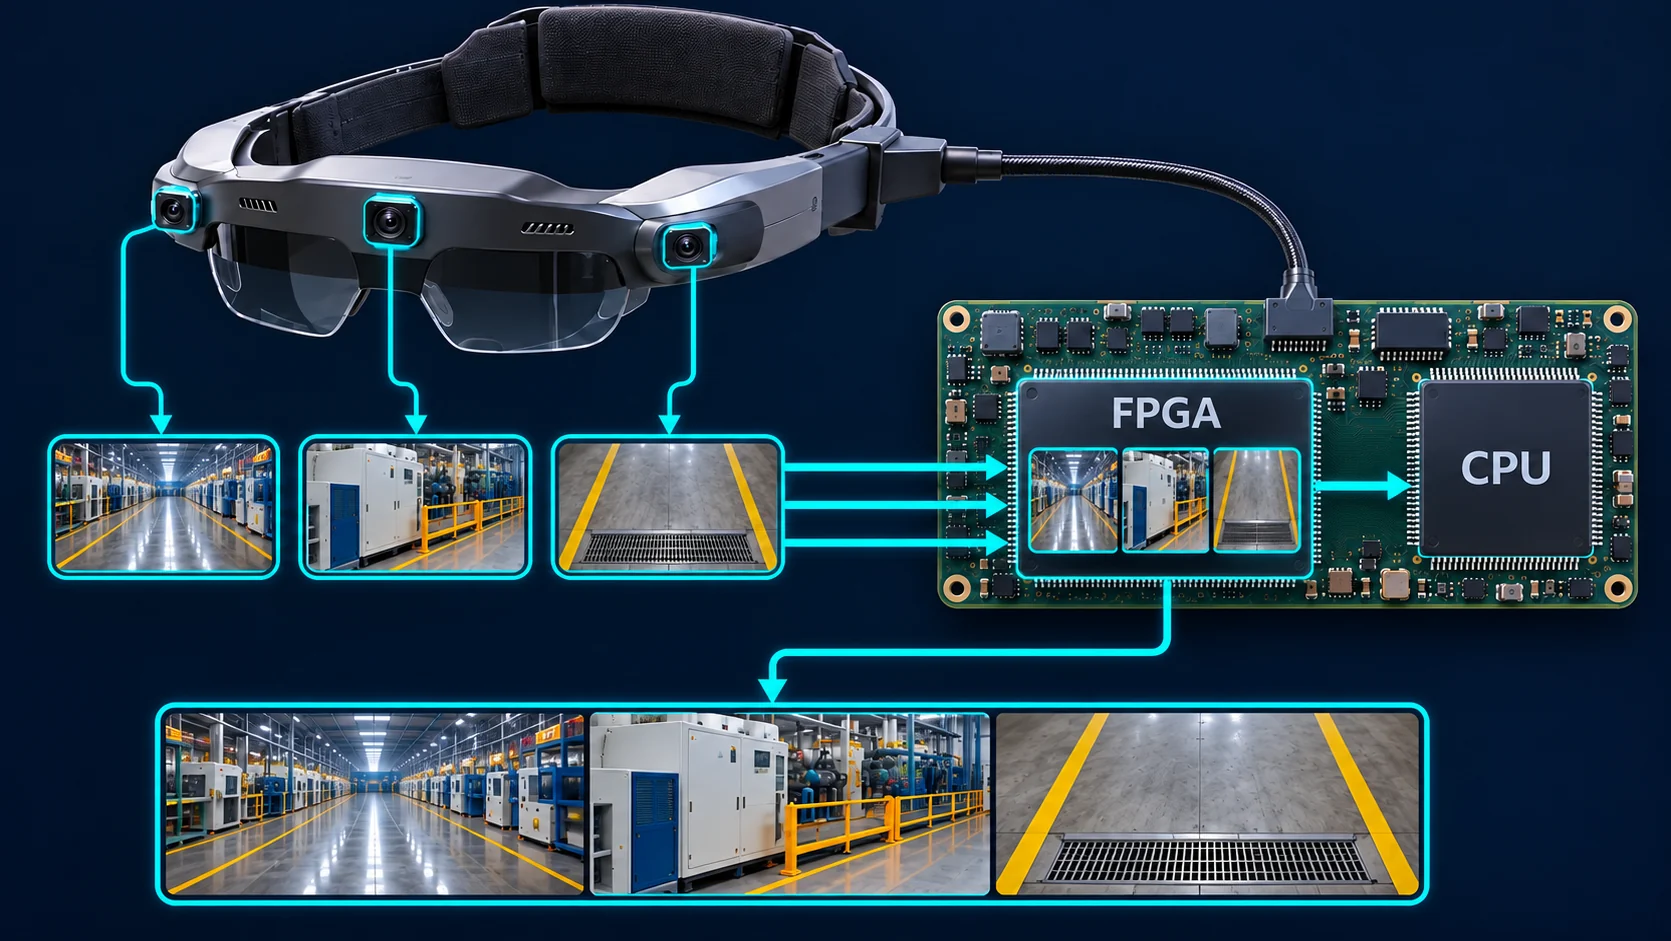
穿戴设备空间紧凑,多个朝向的相机难以逐路占用主控接口。图中将 3 路输入放在同一组左右并排,CPU 通过一路 CSI 接收组合画面。
应用场景概念示意
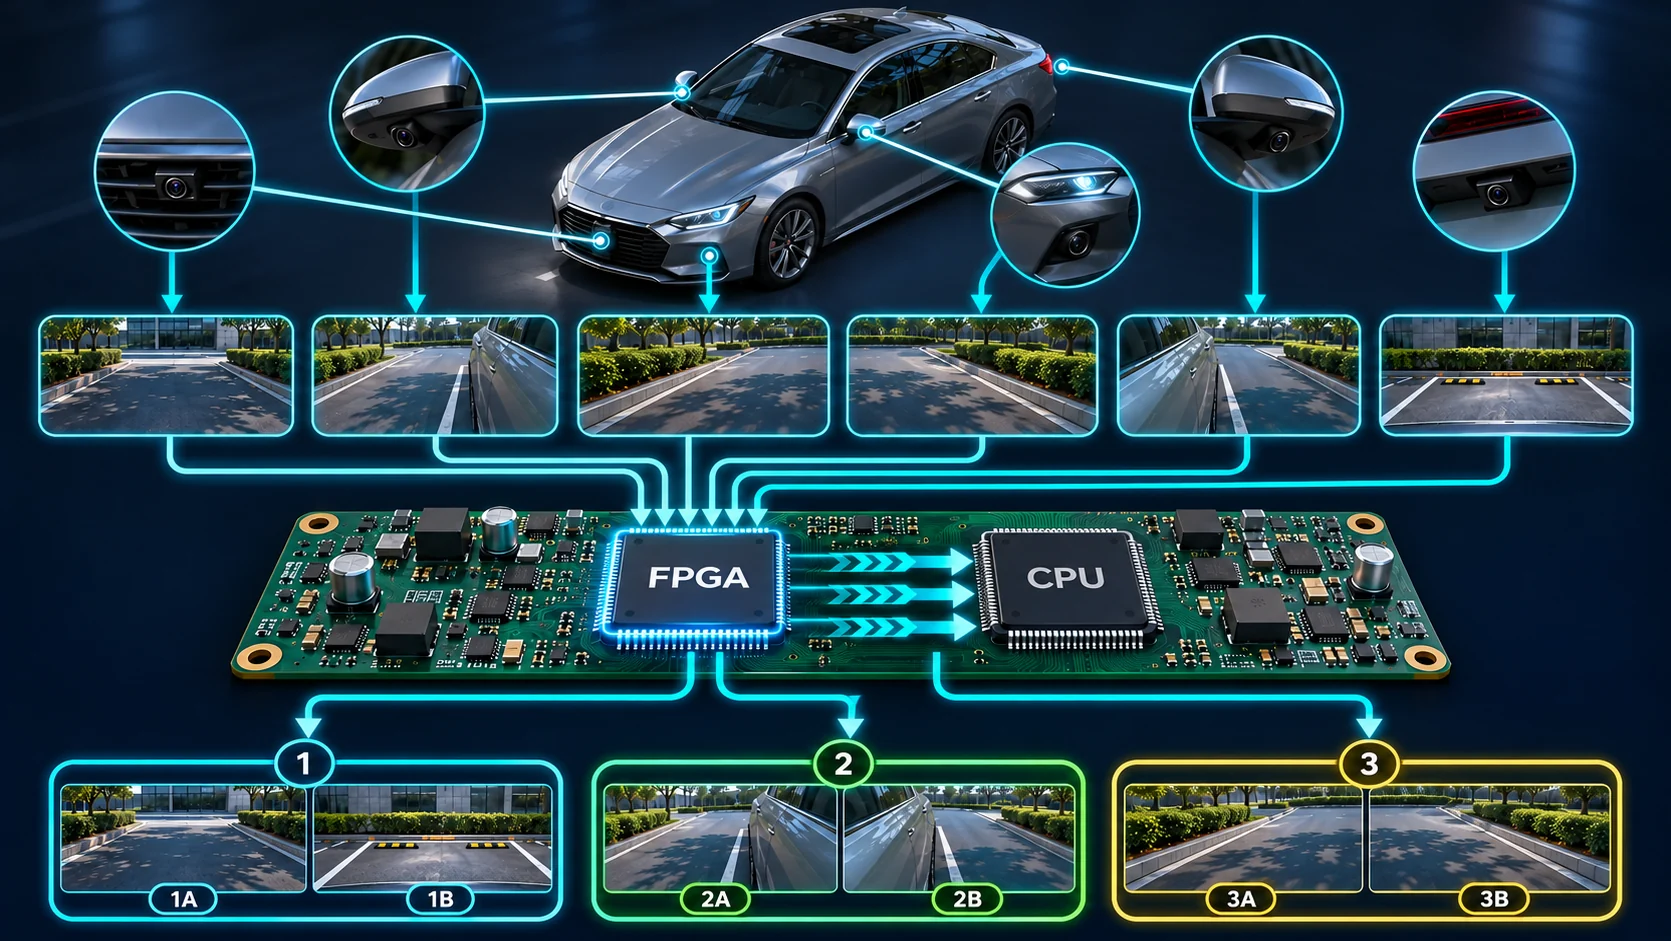
车身不同位置的相机服务不同观察区域。图中把 6 路输入按区域分为 3 组,每组左右并排,经 3 路 CSI 分别送入车载 CPU,便于按区域处理。
应用场景概念示意
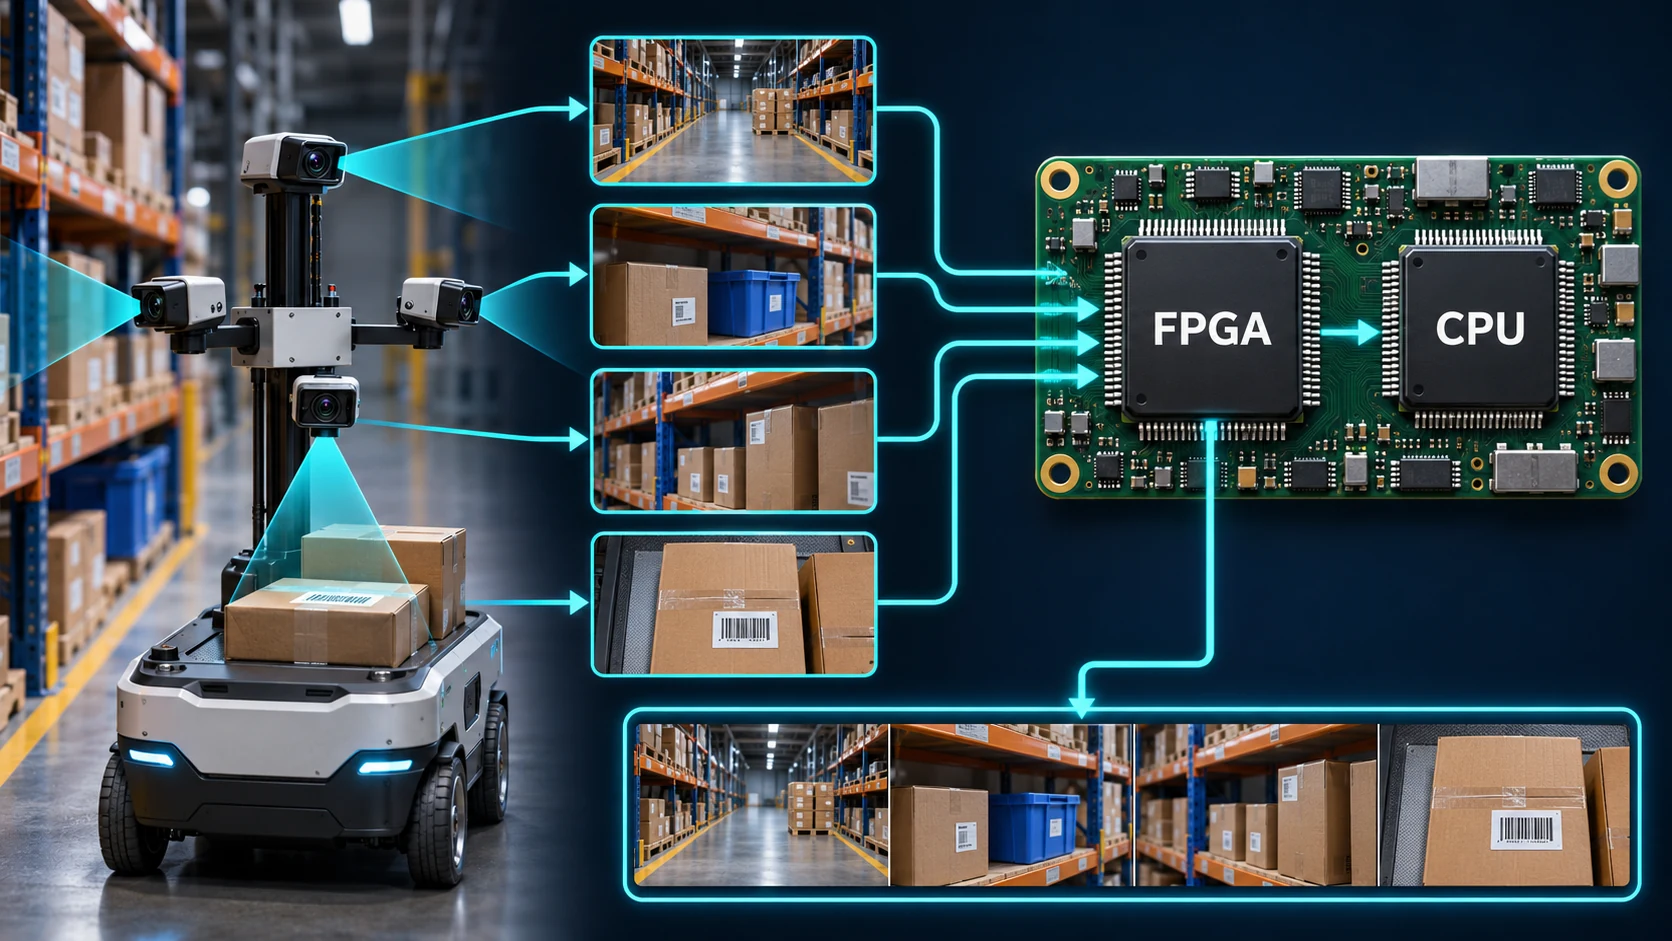
巡检机器人要同时看行进通道、两侧货架和近处物品。图中将 4 路相机放在同一组横向拼接,CPU 接收一路组合视频后继续识别与记录。
以上为应用场景概念示意,展示可适配的设备方向;实际配置与交付范围按项目评估。
方案指标 / SPECIFICATIONS
用这些关键参数快速判断方案是否适合项目;具体配置与性能最终按需求评估。
现有固件 · 持续更新
10 项已有配置 · 按功能、分辨率与接口参数对照选择窄屏可左右滑动表格
| 序号 / 芯片 | 已实现功能 | 输入 → 输出分辨率 | 帧率 / 数据格式 | 输入 → 输出 lane | 速率¹ / VC |
|---|---|---|---|---|---|
| 01GW5A-LV25MG121NES | 4 路输入 → 1 路输出 4 路摄像头画面合为一组输出。 | 2048×1280 → 8192×1280 | 30 fps · RAW8 | 2 → 2 | 1.5GVC:不支持 |
| 02LIFCL-40-9MG121C | 6 路输入 → 3 路输出 分为 3 组,每组 2 路画面合为 1 路输出。 | 2464×1280 → 4928×1280 | 30 fps · RAW10 | 4 → 4 | 1.5GVC:不支持 |
| 03LIFCL-17-9MG121C | EC 摄像头采集 → MIPI 输出 EC 摄像头数据采集后转换为 MIPI 输出。 | 6912×3900 → 6912×3900 | 30 fps · RAW10 | 原表未列 → 4 | 2.5GVC:不支持 |
| 04LIFCL-40-9MG121C | 2 路 MIPI 输入 / 分组输出 原表列出 2 路输入、分为 2 组。 参数待核实原表同时写“每组分成 2 路 MIPI 输出”,与输入路数的映射关系待核实,暂不推定输出总路数。 | 3074×256 → 3074×256 | 30 fps · RAW10 | 4 → 4 | 1.5GVC:不支持 |
| 05LIFCL-40-9MG121C | 多 TOF 输入 / 虚拟通道输出 多个 TOF 输入可采用 VC 方式输出;另列普通 SENSOR 的 4 路合 1 路配置。 | TOF · 1 个40×31 → 40×31 BOT · 2 个1120×1126 → 1120×1126 TOP · 1 个2240×1126 → 2240×1126 普通 SENSOR · 4 个1120×1126 → 4480×1126 | 20 fps · RAW10 20 fps · YUV422 20 fps · YUV422 20 fps · RAW10 | 1 → 1 2 → 2 2 → 2 2 → 2 | 1.5GVC:支持 1.5GVC:支持 1.5GVC:支持 1.5GVC:支持 |
| 06LIFCL-40-9MG121C | 多 TOF 输入 / 虚拟通道输出 原表另列的一项固件配置,包含 TOF、BOT、TOP 与普通 SENSOR 输入。 参数待核实原表第 5、6 项可见参数相同,分别保留;两项固件的差异待补充。 | TOF · 1 个40×31 → 40×31 BOT · 2 个1120×1126 → 1120×1126 TOP · 1 个2240×1126 → 2240×1126 普通 SENSOR · 4 个1120×1126 → 4480×1126 | 20 fps · RAW10 20 fps · YUV422 20 fps · YUV422 20 fps · RAW10 | 1 → 1 2 → 2 2 → 2 2 → 2 | 1.5GVC:支持 1.5GVC:支持 1.5GVC:支持 1.5GVC:支持 |
| 07GW5A-LV25MG121NC1/I0 | 4 路输入 → 2 路输出 分为 2 组,每组 2 路画面合为 1 路输出。 | 1080×1280 → 2160×1280 | 30 fps · RAW10 | 1 → 2 | 1.2GVC:不支持 |
| 08GW5A-LV25MG121NC1/I0 | 8 路输入 → 2 路输出 分为 2 组,每组 4 路画面合为 1 路输出。 参数待核实原表输出分辨率为 2160×1280,与每组 4 路的描述存在疑点;此处照录,待核实。 | 1080×1280 → 2160×1280(待核实) | 30 fps · RAW10 | 1 → 2 | 1.2GVC:不支持 |
| 09GW5A-LV25MG121NC1/I0 | 12 路输入 → 4 路输出 分为 4 组:其中 2 组每组 4 路合 1 路,另 2 组每组 2 路合 1 路。 参数待核实原表只列 4320×1280,未分别列出两种分组的输出分辨率,待补充。 | 1080×1280 → 4320×1280(分组待核实) | 30 fps · RAW10 | 1 → 2 | 1.2GVC:不支持 |
| 10XCZU4EG-2SFVC784I | MIPI D-PHY 接收 → AXI 输出 支持在线调整 MIPI lane 数与速率,支持多种分辨率和数据类型。 参数待核实原表同时列输出 4 lane 与 AXI 输出,接口对应关系待核实。 | 多种分辨率 → 多种分辨率 | 30 fps · RAW8 / 10 / 12 / 14 / 16;YUV 8 / 10 / 12;YUV420、YUV422 8 / 10 / 12 | 4 → 4(原表) | 2.5G+,可动态配置VC:支持 |
¹ 速率沿用原表 G 标记,具体带宽按固件核对。每行对应独立配置,参数不可跨行组合;第 5、6 项原表参数相同,分别保留。标注“待核实”的字段按原表照录。
平台适配
四款 FPGA 器件和若干主控平台可作为项目选型方向。海报展示平台范围与组内拼接思路;具体芯片、载板、接口、驱动和视频模式需逐项核对。
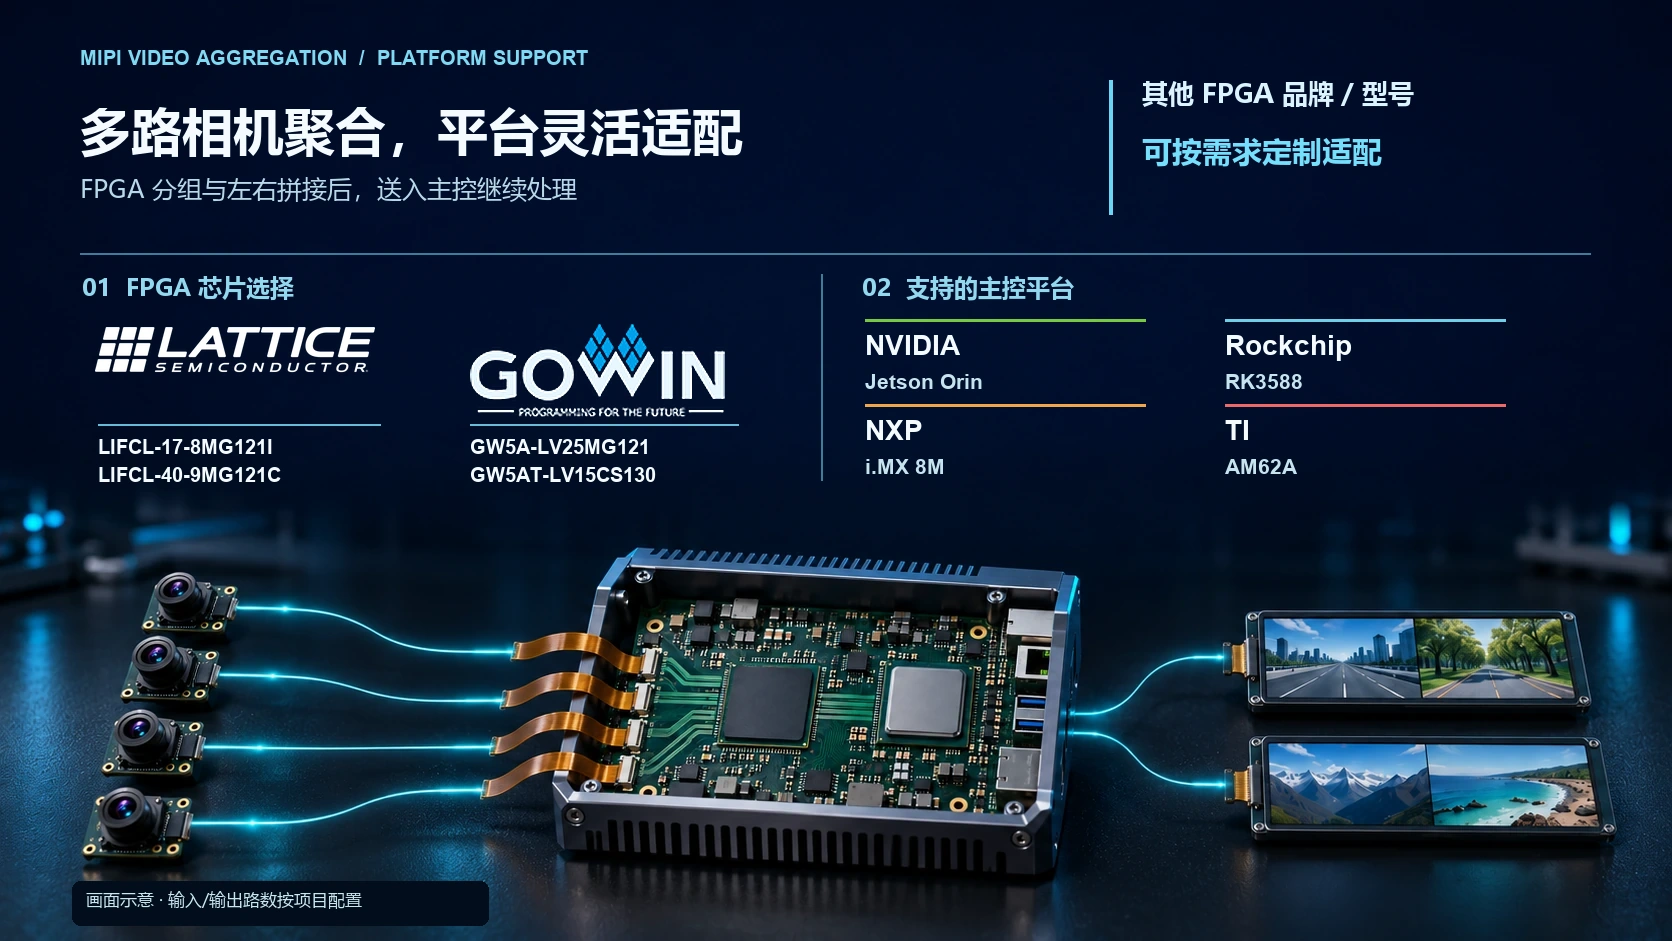
海报中的设备和合路画面是方案示意,不是上述芯片或主控的实拍或联调证据。各 FPGA 型号的收发资源不同;主控芯片具有 CSI-2 能力,也不等于客户载板已引出接口或驱动已适配。

对应产品
以下产品可用于选型或验证;具体组合按接口与性能要求确认。
讨论你的项目
把设备资料和项目目标发给我们,一起确认适合的技术路径、开发范围和交付形式。
有多少填多少,未知项可以留空。复制后通过电话或微信发给我们。