多种接口同时存在
惯导、云台、电池和载荷使用不同通信方式,主机需要分别适配,接线和软件维护都容易变复杂。
适用需求
这类方案的价值不是简单“多接几根线”,而是让每路数据都有明确来源、统一顺序和可追踪状态。
惯导、云台、电池和载荷使用不同通信方式,主机需要分别适配,接线和软件维护都容易变复杂。
飞行状态与载荷数据需要按时间整理,避免主机收到的数据互相错位,影响判断和记录。
主机指令要送到正确接口和通道,设备的有效状态、通信异常和故障信息也要及时返回,便于定位问题。
合作案例
无人机上会同时连接雷达、陀螺仪等多种设备。它们使用的信号和接口并不相同,如果分别接入和调试,线路、数据和问题定位都会变得复杂。
雷达、陀螺仪等设备需要同时传送数据,多种信号集中接入时,对稳定性、同步性和整体配合提出了更高要求。
围绕FPGA多接口接入、数据汇聚、时间整理、双向转发和系统联调提供板卡及方案支持。
通过真实设备连接与工程验证,确认多路数据能够按约定上传、控制指令能够正确返回,并保留可排查的状态信息。
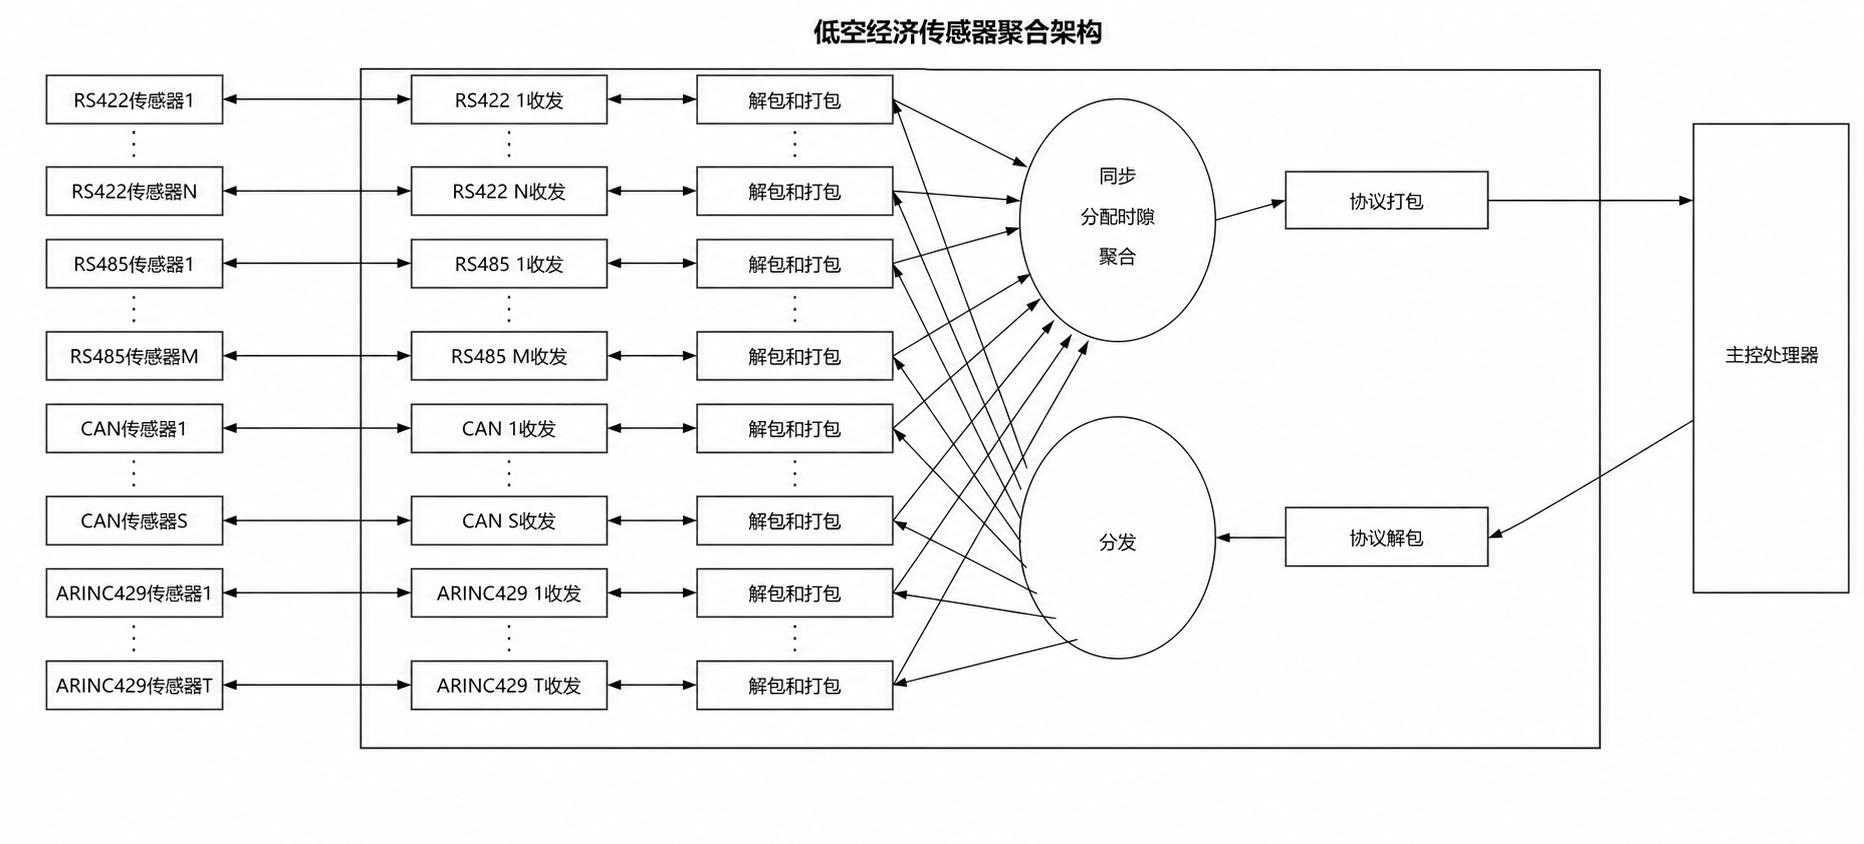
怎么看这张图
顺着上半部分的箭头从左往右看,是设备数据上传;顺着下半部分从右往左看,是主机把指令送回设备。
RS422、RS485、CAN和ARINC429只是不同的“插口和说话方式”,可对应惯导、载荷、电池或执行机构。
每一路先独立接收,识别数据来自哪台设备,避免多路信息混在一起。
把同时到达的数据按约定节奏整理,让主机看到的是清楚、有序的数据流。
主机只需处理统一的数据格式;需要控制外设时,返回内容也会被送到正确通道。
| 处理环节 | FPGA聚合平台的作用 | 客户需要确认 |
|---|---|---|
| 设备数据上传 | 多接口并行接收,识别通道并按约定格式汇聚 | 接口类型、数量、速率、周期与报文定义 |
| 时间与顺序 | 为异步数据提供硬件时间标记与确定性调度 | 允许时间差、触发方式与主机处理周期 |
| 主机指令下发 | 解析统一指令并分发到指定设备与通道 | 目标地址、指令格式、返回与超时规则 |
| 状态与故障管理 | 保留有效性、通信状态及异常信息,方便联合排查 | 需要监控的状态项和故障处理方式 |
客户最终得到什么:根据实际接口数量、报文格式和主机连接方式,确认可使用的板卡、扩展模块以及所需的软件配置,让多路设备接入从“分别对接”变成“统一管理”。
产品选择
具体通道数量和接口组合需结合设备清单确认,页面型号用于选择合适的验证起点。
实施步骤
列出每台传感器或外设的接口、数量、速率、报文和供电要求。
说明飞控或任务主机希望接收的数据格式、连接方式和刷新周期。
根据接口数量评估MP9122、扩展模块以及所需连接与配置。
检查数据上传、时间顺序、错误状态以及主机控制指令返回。
提交接口需求
填写后会自动生成咨询摘要,便于快速确认板卡、接口数量和验证方式。
FAQ
可以先根据接口类型、数量、速率和主机连接方式判断平台方向;完整报文会影响后续数据整理和控制返回方式。
可以按项目需求规划多路并行接入,但需要确认各接口数量、数据量、刷新周期和主机可接收能力。
可以设计统一的返回方式,再根据目标接口和通道把指令送到对应外设,具体格式需双方确认。
