多摄像头项目为什么建议看FPGA MIPI聚合DEMO?
FPGA MIPI多路视频聚合DEMO可帮助多摄像头项目确认CSI接收、同步、画面组织和主控输出方案。
多摄像头项目从概念到样机,通常需要同时确认相机接口、分辨率、帧率、MIPI带宽、同步关系、画面组织和主控接收方式。先通过FPGA MIPI多路视频聚合DEMO观察完整的数据路径,有助于把多路输入、同步处理和输出接口放到同一套架构中讨论。
该DEMO展示多路MIPI SENSOR进入FPGA后的处理流程:各路MIPI CSI接收模块完成lane对齐、包解析和像素流恢复,FPGA再执行同步聚合、画面排列、拼接、多画面组合或分组输出,最后通过CSI接口将整理后的视频交给主控。主控可继续承担相机配置、显示、存储、编码或业务处理。
DEMO能帮助确认哪些内容
通过多路MIPI聚合DEMO,可以观察相机到FPGA、FPGA到主控的接口组织,确认画面如何同步进入聚合模块以及输出如何布局。不同项目可按无人机、机器人、工业检测、机器视觉、车载或智能座舱的实际需要配置相机数量和画面组合方式。前期确认输出分辨率、帧率及主控CSI能力,也有助于确定合理的带宽规划。
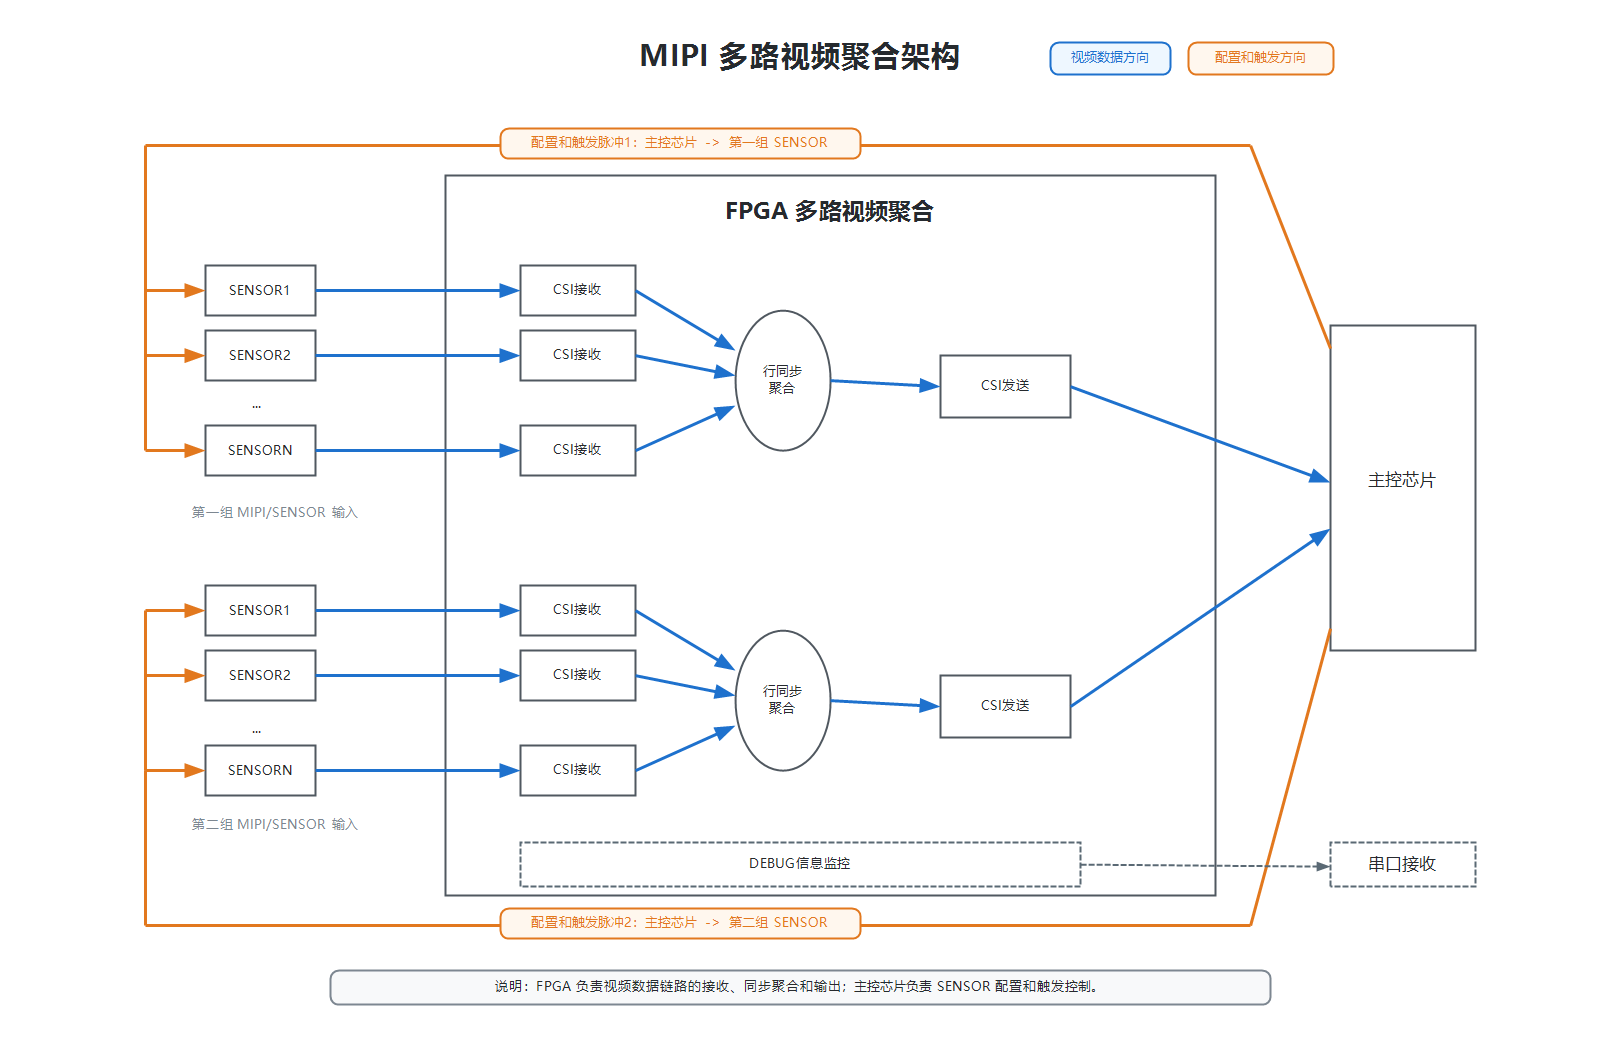
图1:DEMO展示多路MIPI输入、FPGA同步聚合与CSI输出的完整前端链路。
研发阶段如何使用DEMO
建议从单路MIPI输入开始确认图像格式与接收状态,再扩展至多路摄像头并检查同步、画面布局和输出链路。FPGA内部可提供通道状态、帧同步和错误计数等信息,便于按SENSOR、MIPI CSI接收、聚合输出和主控接收侧进行分段联调。这样可以让硬件接口、视频数据和软件处理的职责更清晰。
评估前需要准备的参数
项目评估时建议提供摄像头路数、接口形式、分辨率、帧率、数据格式、MIPI lane数、传输速率、聚合方式、输出路数以及主控CSI接收能力。依据这些信息可进一步核对FPGA资源、缓存、总带宽与PCB布局。
在DEMO验证过程中,画面正常显示只是其中一步,还可同步观察各通道是否稳定、帧计数是否连续以及输出格式是否符合主控预期。将这些结果与相机参数、线缆和供电时序一并记录,可以为下一阶段硬件设计和软件联调提供清晰依据。 项目推进也更有节奏。
可参考多路MIPI聚合方案、四路MIPI相机聚合带宽预算和MIPI聚合输出包头设计了解更多内容。
有相关的FPGA开发需求,欢迎随时咨询,电话/微信同步:18028595609,竭诚为您提供专业技术方案与服务。