MIPI多路合一FPGA视频聚合适合哪些项目?
MIPI多路合一方案适用于机器人、无人机、车载、工业检测等多摄像头项目,了解接口和参数评估要点。
MIPI多路合一方案适合需要同时接入多路MIPI摄像头、统一整理视频输入或将多路图像以少路输出交给主控的项目。机器人、无人机、车载视觉、工业检测、机器视觉、医疗设备和智能座舱等设备,都可能使用多路SENSOR来获取不同方向或不同工位的图像。
FPGA位于多路MIPI摄像头与主控之间,负责MIPI CSI接收、lane对齐、包解析、像素流恢复、同步聚合和画面组织。根据项目需要,FPGA可实现画面排列、拼接、多画面组合、分组输出或一路输出;主控则负责SENSOR配置、显示、存储、编码和后端业务处理。这样的前端组织便于多路MIPI视频与主控CSI接口进行匹配。
常见应用方向
在机器人和无人机中,多路MIPI摄像头可用于前视、侧视、下视或任务视角;在工业检测和机器视觉中,多工位或多角度相机可同步采集图像;在车载视觉和智能座舱中,多个摄像头可覆盖环视、驾驶员监测、乘员监测或车内观察等位置。不同场景的业务目标不同,但都需要结合相机路数、画面组织和主控接口来规划MIPI视频前端链路。
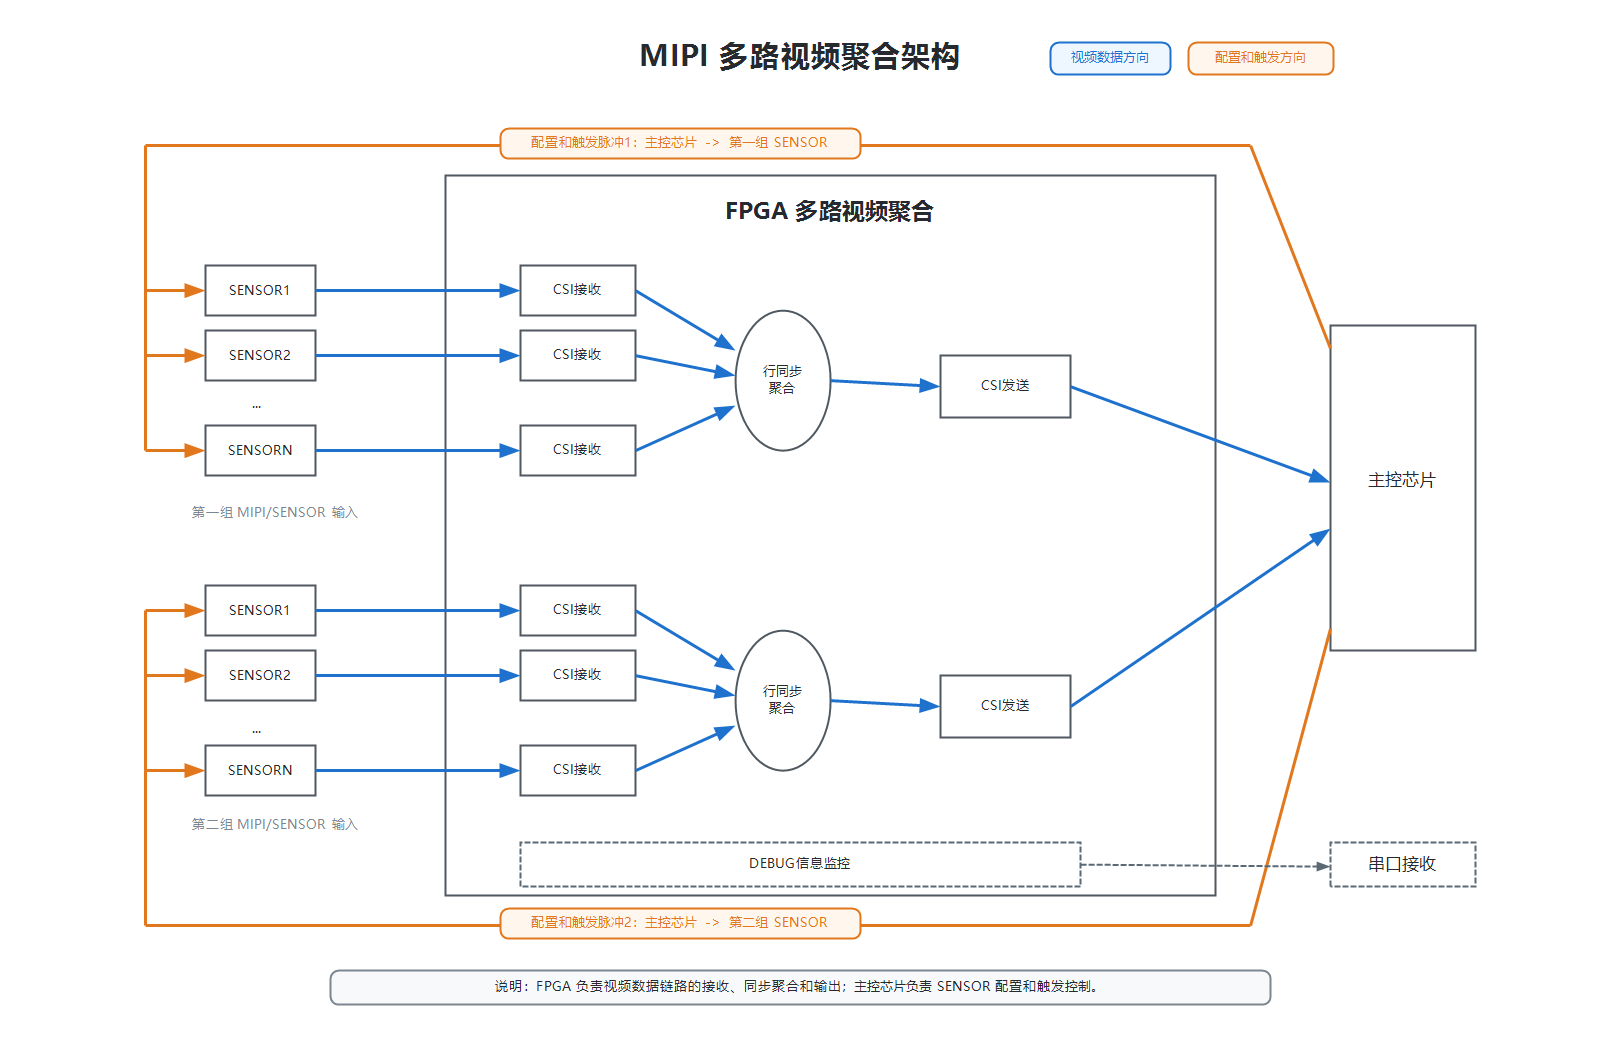
图1:多路MIPI摄像头通过FPGA接收、同步聚合后输出给主控。
评估时应准备哪些信息
建议确认摄像头数量、分辨率、帧率、像素格式、MIPI lane数、单路速率、同步方式、聚合布局、输出路数、主控CSI接收能力以及板级空间与连接器安排。FPGA可提供通道状态、帧同步和错误计数等信息,帮助研发人员在样机阶段观察多路MIPI链路。先确认单路输入,再逐步增加摄像头并验证输出布局,可使项目联调过程更清晰。
项目开始时还可将相机位置、预期画面区域和主控接收格式整理为统一参数表。机器人、车载、工业检测或机器视觉等不同应用,可依据实际用途选择画面排列、拼接、多画面组合或独立分组方式。完成基础MIPI接收和同步验证后,再逐步调整输出布局,有助于让硬件接口、FPGA聚合和主控软件匹配得更好。
前期充分核对这些信息,也为后续增加相机通道或调整整机结构提供参考。
可参考多路MIPI聚合方案、多摄像头FPGA聚合架构和多路MIPI相机同步验收方法进一步了解。
有相关的FPGA开发需求,欢迎随时咨询,电话/微信同步:18028595609,竭诚为您提供专业技术方案与服务。