无人机多摄像头如何做FPGA MIPI多路视频聚合?
无人机前视、下视、侧视摄像头可由FPGA完成MIPI CSI接收与多路视频聚合。了解主控配置触发、分组输出、调试状态和带宽评估。
无人机的前视避障、下视定位、侧向感知和任务拍摄,可能同时使用多路MIPI摄像头。摄像头路数增加后,主控可用的CSI接口、机身空间、连接器和线束布局都需要一起规划。FPGA MIPI多路视频聚合提供一种前端整理方式:多路SENSOR先接入FPGA,再按项目要求排列、拼接或分组,最后通过一路或少数几路MIPI CSI链路送往主控。
多路视频怎样从摄像头到主控
每路SENSOR输出的MIPI CSI数据先进入对应的FPGA接收逻辑,完成lane对齐、包解析和像素流恢复。随后,FPGA结合各路帧边界和项目定义的时序关系进行多路视频聚合,由CSI发送端输出。架构图中的蓝色箭头表示视频数据路径;两组输入和两路输出只是可选的分组示意,实际路数应结合带宽与主控接口确定。
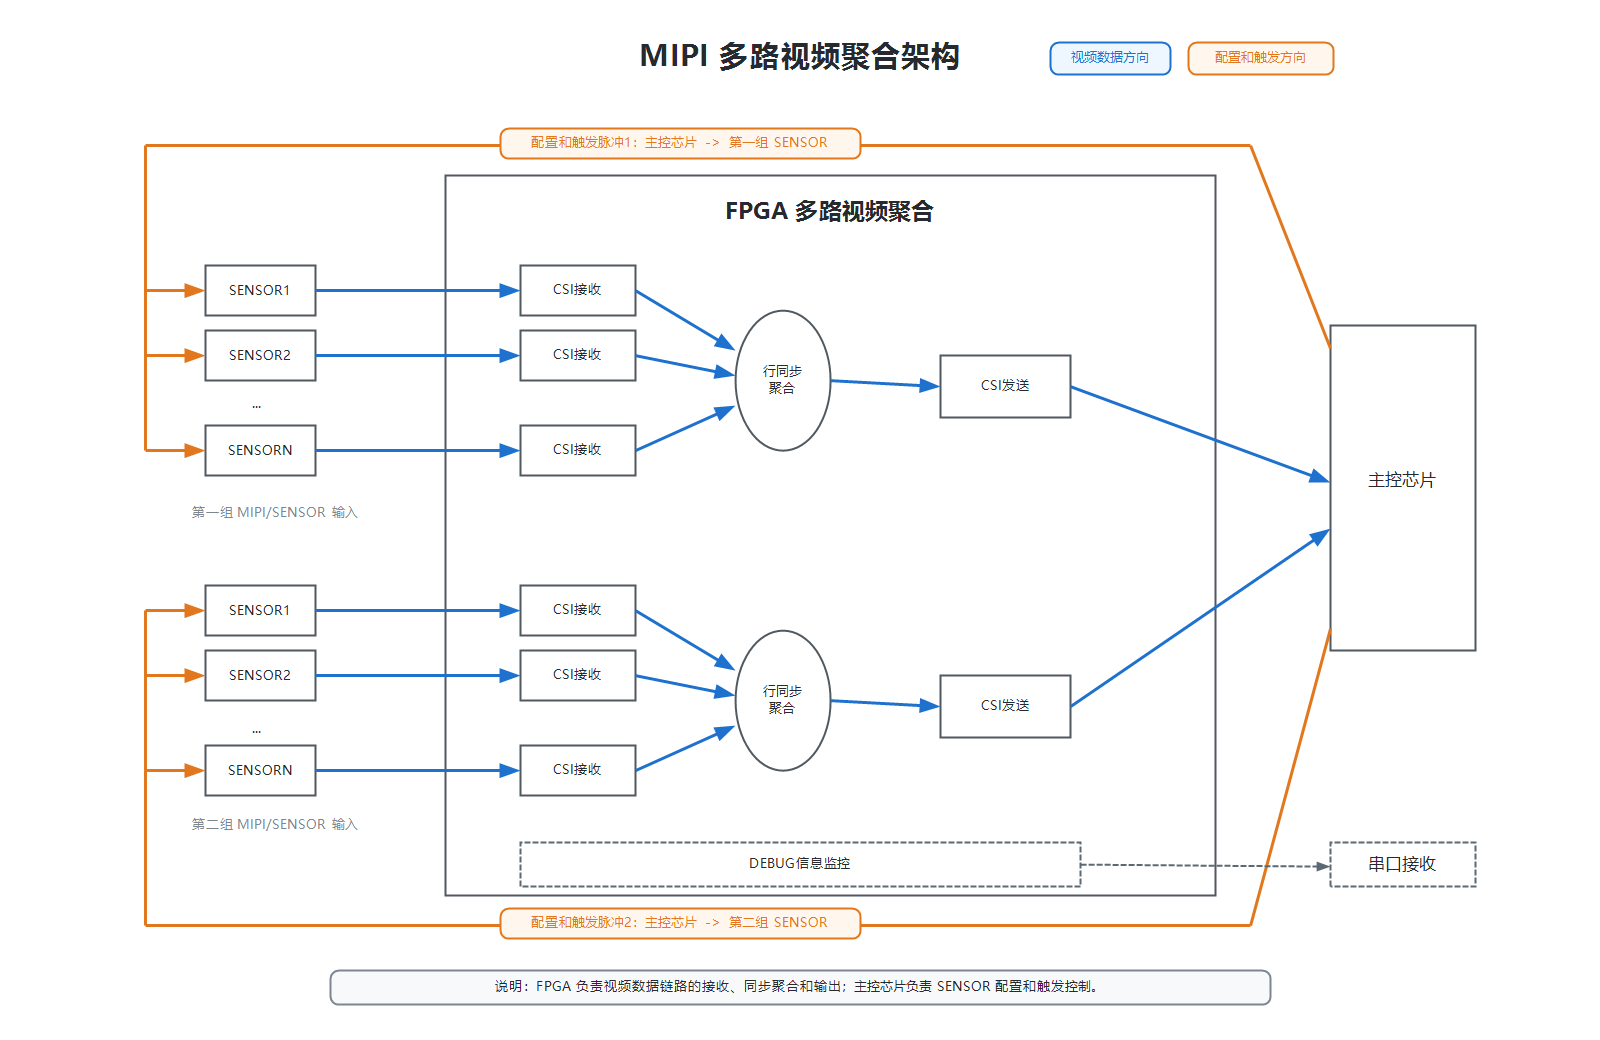
图1|多路SENSOR经FPGA的CSI接收、行同步聚合和CSI发送模块,形成面向主控的分组视频输出。
配置与触发由谁负责
图中的橙色箭头表示配置和触发路径:主控向各组SENSOR下发配置与触发脉冲,SENSOR按设定节拍采集;FPGA侧负责视频数据接收、聚合和输出。无人机如需比较前视与侧视画面的事件时刻,应同时核对SENSOR触发关系、帧号、时间戳和FPGA输出顺序。明确这两条链路的分工,调试时就能更快找到对应环节。
DEMO能帮助确认哪些问题
在无人机样机阶段,可用多路MIPI聚合DEMO查看摄像头是否正常进入FPGA、各通道画面如何排列、输出给主控后的显示顺序是否清楚。FPGA还可配置调试状态,通过串口观察通道状态、同步状态、丢帧与错误计数。若某路图像异常,可以按SENSOR输出、CSI接收、聚合缓存、CSI发送、主控接收的顺序逐段检查。
方案评估先列输入与输出清单
建议列出摄像头数量和安装位置、每路分辨率、帧率、像素格式、MIPI lane数与速率,再明确是画面排列、拼接、多画面组合,还是多组独立输出。还要核对主控CSI接收能力、允许的端到端时延、供电和机身空间。这样才能判断减少多少主控接口占用,并评估XC7K70T、LIFCL-40等FPGA资源与实际MIPI视频聚合需求是否匹配。
有相关的FPGA开发需求,欢迎随时咨询,电话/微信同步:18028595609,竭诚为您提供专业技术方案与服务。